


Mathau o Robotiaid Warws a'u Cymwysiadau
- Cerbydau Tywys Awtomataidd (AGVs): Wedi'u cynllunio ar gyfer cludo deunydd ailadroddus ar hyd llwybrau wedi'u diffinio ymlaen llaw, mae AGVs yn symud paledi, cynwysyddion a deunyddiau cynhyrchu rhwng lleoliadau warws dynodedig gyda chywirdeb cyson.
- Robotiaid Symudol Ymreolaethol (AMRs): Defnyddiwch synwyryddion ar y bwrdd a systemau llywio i symud trwy amgylcheddau warws, gan gefnogi trosglwyddo deunydd hyblyg ac addasu llwybrau i amodau gweithredu newidiol.
- Robotiaid Trin Pallet: Trin nwyddau wedi'u paletio rhwng ardaloedd storio, parthau llwytho, a llinellau cynhyrchu. Maent yn addas ar gyfer cyfleusterau sy'n gofyn am symud llwythi trwm a phaledi safonol yn aml.
- Systemau Dewis Robotig: Cynorthwyo gydag adnabod eitemau, casglu, didoli a chyflawni archeb. Mae'r systemau hyn yn helpu i wella cysondeb casglu a chefnogi warysau sy'n prosesu nifer fawr o archebion unigol.
- Fforch godi Robotig: Awtomeiddio codi, pentyrru a chludo paledi ar draws eiliau warws. Gallant leihau gweithrediadau fforch godi â llaw a chefnogi trin deunydd yn fwy cyson mewn cyfleusterau cyfaint uchel.
- Robotiaid Cydweithredol (Cobots): Gweithio ochr yn ochr â phersonél warws ar dasgau fel casglu archebion, pacio, a thrin nwyddau. Gall eu defnyddio helpu i leihau gwaith llaw ailadroddus a gwella cynhyrchiant gweithfannau.
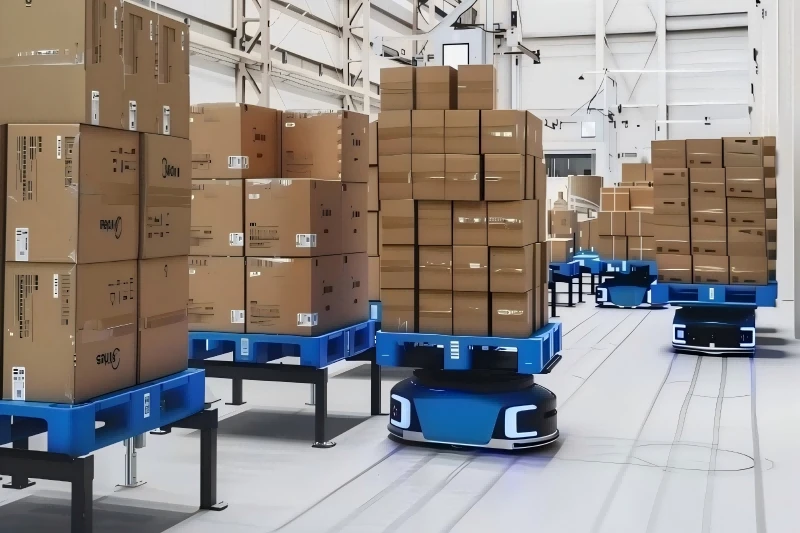
Manylebau Technegol Pallet AGV
| Eitem | Manyleb |
| Dimensiynau Cyffredinol (L × W × H) | 1090 × 830 × 275 mm |
| Pwysau Net | 162 kg |
| Max. Cynhwysedd Llwyth | 1000 kg |
| Max. Uchder Codi | 60 mm |
| Minnau. Amser Codi | 4 s |
| Max. Cyflymder Teithio | 2 m/s (heb ei lwytho); 1.6 m/s (llwyth llawn) |
| Max. Cyflymder Cylchdro | 90 gradd / 1.5 s; 180 gradd / 2 s |
| Max. Graddadwyedd | 2.5 gradd (llethr 4.4%) |
| Atal Cywirdeb | < ±10 mm |
| System Gyriant | Gyriant gwahaniaethol deuol-olwyn |
| Mordwyo | Llywio gweledol inertial + QR-code |
| Dull Codi Tâl | Codi tâl awtomatig |
| Amser Gweithredu | Tâl 10 munud → llawdriniaeth 1 h * Gellir ffurfweddu amser codi tâl ac amser rhedeg |
| Cyfathrebu | Wi-Fi, band deuol 2.4 GHz / 5 GHz, IEEE 802.11 b/g/n |
| Ystod Canfod Rhwystrau | 2 m (isgoch) / 3 m (LiDAR) |
| Larwm Clywadwy a Gweledol | Cefnogir |
| Stop Argyfwng | Gyda chefnogaeth, un ar y blaen ac un ar y panel cefn |
Pam Dewis Cyfoeth ar gyfer Atebion Awtomeiddio Warws?
- Cynllunio System Integredig: Mae Riches yn datblygu datrysiadau storio warws a logisteg yn seiliedig ar gynllun cyfleuster, nodweddion rhestr eiddo, llif deunydd, a gofynion gweithredol, gan helpu cwsmeriaid i sefydlu system warws gydlynol.
- Profiad mewn Peirianneg Warws: Rydym yn darparu atebion sy'n cwmpasu systemau storio ac adalw awtomataidd, systemau gwennol paled, racio warws, ac offer trin deunyddiau i fodloni gwahanol ofynion storio a thrwybwn.
- Ffurfweddiad sy'n Benodol i Gais: Rydym yn gwerthuso cynhwysedd llwyth, dwysedd storio, prosesau casglu, a chydlynu offer i argymell ffurfweddiadau sy'n addas ar gyfer pob prosiect warws yn hytrach na dibynnu ar setiad safonol.
- Cefnogaeth Weithredol Hirdymor: Rydym yn ystyried hygyrchedd offer, gofynion cynnal a chadw, ac ehangu yn y dyfodol yn ystod y cam cynllunio, gan helpu cwsmeriaid i gynnal gweithrediadau sefydlog wrth i ofynion storio newid.
- Gwasanaeth sy'n Canolbwyntio ar Brosiect: O asesiad gofyniad cychwynnol a dylunio datrysiadau i gydgysylltu offer a chymorth gweithredu, rydym yn gweithio gyda chwsmeriaid i alinio'r system warws â'u hamcanion gweithredol.

Popeth y mae angen i chi ei wybod
C1: Pa ffactorau y dylid eu hystyried wrth ddewis system awtomeiddio warws robotig?
A: Mae ffactorau allweddol yn cynnwys gallu llwyth tâl, pellter teithio, lled eil, amodau llawr, amlder tasg, a'r math o nwyddau sy'n cael eu trin. Yn Riches, rydym yn ystyried yr amodau gweithredu hyn wrth werthuso offer robotig addas a'i integreiddio â chynllun cyffredinol y warws.
C2: A all awtomeiddio warws robotig drin gwahanol feintiau paled a phwysau llwyth?
A: Oes, gellir ffurfweddu systemau trin deunydd robotig ar gyfer gwahanol ddimensiynau paled a gofynion llwyth, yn dibynnu ar yr offer a ddewiswyd. Mae Riches yn asesu manylebau paled, sefydlogrwydd llwyth, uchder codi, a gofynion trosglwyddo i helpu i bennu'r cyfluniad trin priodol.
C3: Sut mae robotiaid warws yn cydlynu tasgau yn ystod cyfnodau gweithredu brig?
A: Gall systemau rheoli fflyd robotiaid neilltuo tasgau trafnidiaeth, blaenoriaethu symudiadau, a chydlynu llwybrau i leihau gwrthdaro teithio a thraffig diangen. Mae'r perfformiad gwirioneddol yn dibynnu ar gapasiti fflyd, rhesymeg anfon, traffig warws, ac effeithlonrwydd y system reoli ategol.
C4: Pa seilwaith sydd ei angen cyn gosod robotiaid warws?
A: Gall gofynion gosod gynnwys amodau llawr addas, gorsafoedd gwefru, parthau diogelwch, cwmpas rhwydwaith, llwybrau teithio dynodedig, a rhyngwynebau â systemau warws presennol. Gall cyfoeth werthuso'r ffactorau safle-benodol hyn wrth gynllunio datrysiadau i nodi addasiadau seilwaith cyn eu defnyddio.
C5: A ellir ehangu system awtomeiddio warws robotig wrth i'r galw busnes dyfu?
A: Mae ehangu yn dibynnu ar bensaernïaeth y system wreiddiol, yr arwynebedd llawr sydd ar gael, gallu meddalwedd, a chydnawsedd rhwng offer. Mae Riches yn ystyried cynnydd posibl yn y cyfaint storio a'r galw am drin deunydd yn ystod cynllunio prosiectau, gan helpu cwsmeriaid i asesu opsiynau yn y dyfodol ar gyfer ychwanegu robotiaid, offer storio, neu orsafoedd trin.
Tagiau poblogaidd: awtomeiddio warws robotig, gweithgynhyrchwyr awtomeiddio warws robotig Tsieina, cyflenwyr


